


Cerrar
Elija su sitio web
Global
Medios Sociales


Vistas:0 Autor:Editor del sitio Hora de publicación: 2026-07-21 Origen:Sitio


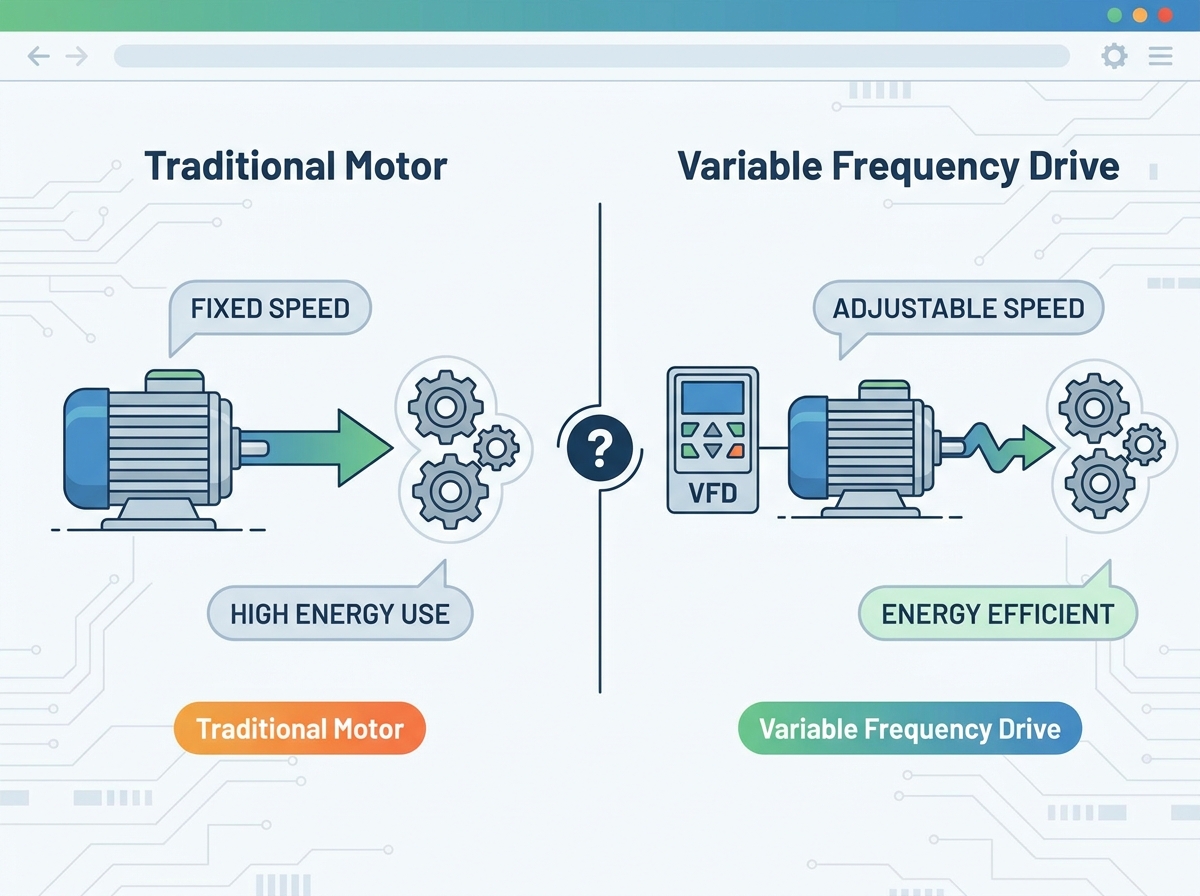
Las instalaciones industriales y las operaciones comerciales enfrentan una presión cada vez mayor para reducir el consumo de energía y el desgaste mecánico, lo que obliga a una reevaluación de los sistemas de control de motores heredados. Los motores tradicionales de velocidad fija funcionan según un paradigma binario de encendido/apagado. Este estilo operativo rígido conduce a un desperdicio masivo de energía durante condiciones de carga parcial, altas corrientes de irrupción que degradan la infraestructura eléctrica y una tensión mecánica excesiva en los equipos accionados. Las instalaciones que dependen únicamente de estos métodos más antiguos a menudo experimentan una degradación acelerada de los equipos y facturas de servicios públicos infladas.
La actualización a un variador de frecuencia ofrece un control preciso sobre la velocidad y el par del motor. Esta transición requiere equilibrar el gasto de capital inicial con los ahorros operativos a largo plazo, la complejidad de la implementación estructural y configuraciones heredadas alternativas. Al comprender las diferencias mecánicas y eléctricas entre estos sistemas, los operadores pueden tomar decisiones informadas que optimicen la eficiencia de la planta y extiendan los ciclos de vida de los activos.
Optimización de energía: los VFD reducen drásticamente el consumo de energía en aplicaciones de par variable (como bombas centrífugas y ventiladores) al alinear la velocidad del motor directamente con los requisitos de carga en tiempo real, lo que a menudo genera un retorno de la inversión (ROI) en un plazo de 12 a 24 meses.
Longevidad mecánica: al eliminar las violentas corrientes de irrupción y los impactos mecánicos asociados con los arrancadores directos en línea (DOL) y tradicionales, los VFD extienden el ciclo de vida de las correas, engranajes y cojinetes.
Compensaciones de implementación: La adopción de VFD introduce nuevos desafíos de ingeniería, incluida la distorsión armónica, la tensión del aislamiento del motor y la necesidad de refrigeración especializada, que deben mitigarse durante el diseño del sistema.
Especificidad de la aplicación: El control tradicional de velocidad fija sigue siendo la opción más rentable y confiable para aplicaciones que requieren un funcionamiento continuo al 100 % de la velocidad con una mínima variación de carga.
Tabla de contenido
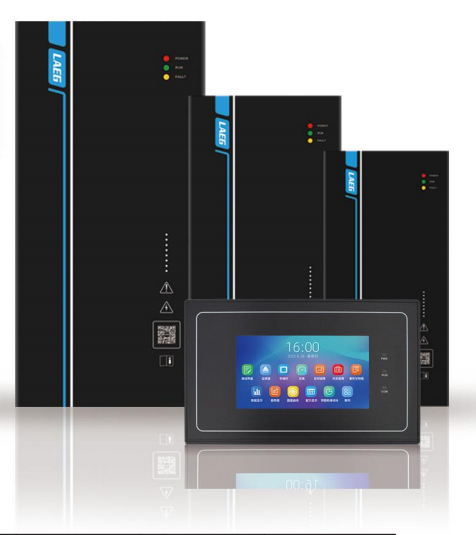
El arranque directo en línea (DOL) representa el método más básico de control de motores. Cuando un operador activa un arrancador DOL, el sistema conecta el motor de CA directamente a la fuente de alimentación. Esto aplica voltaje y frecuencia totales instantáneamente a través de los terminales del motor. El motor acelera hasta su velocidad nominal tan rápido como lo permite la inercia de la carga, generando un par de arranque máximo pero también consumiendo una enorme corriente eléctrica. En aplicaciones de campo, escuchará el agresivo golpe mecánico del contactor al entrar, seguido de la tensión inmediata en las correas o acoplamientos cuando el motor intenta alcanzar la velocidad sincrónica en una fracción de segundo.
Los arrancadores alternativos heredados intentan mitigar la dureza del arranque del DOL. Los arrancadores estrella-triángulo (estrella-triángulo) y autotransformador reducen el voltaje durante la fase de arranque inicial. Esta reducción reduce el par y la corriente iniciales, aliviando la tensión en el suministro eléctrico. Sin embargo, una vez que el motor alcanza su velocidad de funcionamiento, estos métodos electromecánicos cambian a voltaje máximo. No proporcionan ningún control de velocidad durante el funcionamiento normal, lo que deja al motor funcionando constantemente a su máxima capacidad independientemente de la demanda real. Aún así terminas con un sistema que sólo sabe funcionar a toda velocidad.
La sobretensión eléctrica durante el arranque presenta un desafío importante. Un arranque DOL estándar generalmente consume una corriente de entrada de seis a ocho veces mayor que la corriente de carga completa del motor. Este consumo masivo puede causar graves caídas de voltaje en la red eléctrica local, lo que podría afectar los equipos electrónicos sensibles cercanos. Las empresas de servicios públicos a menudo monitorean estas demandas máximas y aplican altos cargos por demanda, lo que aumenta significativamente los gastos operativos de las instalaciones con arranques frecuentes de motores. Si tiene un motor de 200 caballos de fuerza arrancando al otro lado de la línea, las luces de las instalaciones literalmente se atenuarán y el medidor de servicios públicos registrará un pico enorme por el que pagará durante todo el mes.
Para gestionar el flujo o la salida en los sistemas tradicionales, los operadores dependen de dispositivos mecánicos restrictivos. Las válvulas, compuertas, rejillas y bucles de derivación aceleran físicamente la salida mientras el motor continúa funcionando a velocidad máxima constante. Este enfoque es similar a conducir un vehículo con el acelerador presionado hasta el piso mientras se usan los frenos para controlar la velocidad. Representa una pura pérdida de energía, convirtiendo el esfuerzo mecánico desperdiciado en calor y vibración. Está pagando por la electricidad para generar presión y luego pagando nuevamente por desgaste mecánico para restringir exactamente esa misma presión.
El control de motores moderno se basa en una sofisticada electrónica de potencia. Los componentes centrales de un sistema de propulsión funcionan en etapas para manipular la energía entrante. Primero, la sección rectificadora convierte la corriente alterna (CA) entrante de la red pública en corriente continua (CC). A continuación, el bus de CC, que consta de grandes condensadores e inductores, suaviza y almacena esta energía CC, filtrando las ondulaciones. Finalmente, la etapa del inversor utiliza transistores bipolares de puerta aislada (IGBT) para encender y apagar rápidamente la alimentación de CC. Esta técnica, conocida como modulación de ancho de pulso (PWM), crea una forma de onda de salida de CA simulada que el motor interpreta como una fuente de alimentación limpia.
Las tecnologías de accionamiento se clasifican en clasificaciones de topología específicas según su diseño interno. Comprender estas diferencias determina qué unidad debe especificar para una aplicación determinada:
Inversores de fuente de voltaje (VSI): el tipo moderno más común, que almacena energía en capacitores en el bus de CC. Ofrecen un excelente control de velocidad y son altamente eficientes para aplicaciones industriales estándar como bombas, ventiladores y transportadores.
Inversores de fuente de corriente (CSI): utilizan grandes bobinas inductivas en el enlace de CC en lugar de condensadores. Los ingenieros suelen especificar CSI para grandes aplicaciones de media tensión que requieren protección inherente contra cortocircuitos y capacidades regenerativas.
Inversores de carga conmutada (LCI): diseñados específicamente para el control de motores síncronos de alta potencia y alta velocidad, que a menudo se encuentran en aplicaciones masivas de compresores o sopladores en plantas petroquímicas.
El principio fundamental de estos accionamientos reside en la modulación de tensión y frecuencia. El ajuste de la frecuencia (medida en Hertz) dicta directamente la velocidad de rotación (RPM) del motor de CA conectado. Simultáneamente, el variador ajusta el voltaje de salida para mantener una relación óptima de voltios por hercio (V/Hz). Mantener esta relación garantiza que el motor produzca un par constante y confiable en todo su rango de velocidades sin sobrecalentarse. Si baja la frecuencia a 30 Hz pero deja el voltaje a 480 V, el motor se saturará y quemará. El accionamiento realiza este acto de equilibrio automáticamente.
La terminología de la industria a menudo causa confusión entre un variador de frecuencia y un variador de velocidad (VSD). Si bien todos los VFD funcionan como VSD al controlar motores de CA mediante variación de frecuencia, los VSD son una categoría más amplia. El grupo VSD también incluye variadores de CC, que controlan motores de CC alterando el voltaje, así como poleas mecánicas de velocidad variable y acoplamientos de fluido hidráulico. Cuando especificas equipos, debes ser exacto con tu terminología para evitar recibir un variador mecánico cuando necesitas un controlador electrónico de estado sólido.
El argumento más convincente a favor del control motor moderno reside en las Leyes de Afinidad. Estos principios matemáticos gobiernan las aplicaciones centrífugas, como bombas y ventiladores. Según las Leyes de Afinidad, el consumo de energía de una carga centrífuga es proporcional al cubo de la velocidad del motor. Por lo tanto, una reducción relativamente pequeña de la velocidad produce una reducción masiva del uso de energía. Operar un ventilador al 80% de velocidad requiere solo alrededor del 51% de la energía necesaria para funcionar a máxima velocidad. Si bajas esa velocidad al 50%, solo estás usando el 12,5% de la potencia nominal. Esta relación no lineal es donde se originan los enormes ahorros de energía.
La eliminación de la estrangulación mecánica transforma la eficiencia del sistema. Hacer funcionar un motor tradicional a máxima velocidad contra una válvula parcialmente cerrada obliga a la bomba a trabajar contra una resistencia artificial, desperdiciando inmensas cantidades de energía. La desaceleración dinámica del motor para que coincida con el requisito de flujo exacto elimina esta resistencia artificial. Los ahorros de energía logrados al eliminar válvulas y amortiguadores mecánicos a menudo justifican la actualización del equipo dentro del primer año de funcionamiento. Deja de luchar contra su propio sistema de tuberías y comienza a suministrar exactamente el volumen de fluido que exige el proceso.
Las rampas de aceleración y desaceleración programables cambian fundamentalmente la forma en que los equipos arrancan y se detienen. El arranque suave evita los violentos choques mecánicos y las tensiones de torsión inherentes a los arranques directos. En los sistemas de fluidos, este aumento controlado elimina el golpe de ariete, un aumento de presión destructivo que puede romper tuberías, reventar juntas y dañar válvulas de retención. La desaceleración gradual proporciona beneficios similares, permitiendo que cargas inerciales pesadas desciendan suavemente sin estresar los componentes de frenado ni provocar la separación de la columna de fluido en tramos de tuberías verticales.
La reducción de la fatiga mecánica extiende directamente los ciclos de vida de los activos. Los arranques rígidos tradicionales estiran las correas, cortan las chavetas de los acoplamientos y desgastan prematuramente los cojinetes del motor. Al aplicar el par suavemente, los accionamientos modernos reducen drásticamente el desgaste de todos los componentes mecánicos posteriores. Esta reducción del estrés físico se traduce directamente en intervalos de mantenimiento extendidos, menos reparaciones de emergencia y una vida operativa más larga para todo el sistema accionado. Pasa menos tiempo reemplazando pasadores cortados y más tiempo ejecutando la producción.
La adaptación dinámica de la carga permite que las instalaciones alcancen una estabilidad del proceso sin precedentes. Los variadores modernos se integran perfectamente con controladores lógicos programables (PLC) y sensores de campo que monitorean la presión, el flujo o la temperatura. A través de la optimización automatizada del proceso de circuito cerrado en tiempo real (como el control PID), el variador ajusta continuamente la velocidad del motor para mantener puntos de ajuste exactos. Esto elimina la respuesta lenta y la inexactitud inherente de los bucles de control mecánico. Si un transductor de presión detecta una caída de 2 PSI, el variador acelera el motor unos pocos Hertz instantáneamente para compensar, manteniendo una curva de presión perfectamente plana.
La respuesta del par varía significativamente según el método de control elegido. Los arrancadores tradicionales ofrecen control de par cero durante el funcionamiento. Las unidades avanzadas utilizan varios algoritmos para gestionar el par según los requisitos de la aplicación:
Control escalar (V/Hz): funciona bien para cargas simples de par variable, como ventiladores y bombas centrífugas, donde la regulación precisa de la velocidad no es crítica.
Control vectorial de bucle abierto: proporciona una regulación de velocidad más estricta y un par de arranque más alto para aplicaciones exigentes como transportadores o extrusoras, calculando el deslizamiento del motor sin un codificador físico.
Control orientado al campo de circuito cerrado: utiliza retroalimentación del codificador físico montado en el eje del motor para brindar precisión absoluta, manteniendo el torque total incluso a velocidad cero para tareas de posicionamiento críticas como polipastos o grúas.
Los procesos industriales complejos a menudo requieren arquitecturas especializadas, como sistemas de accionamiento gemelos o dúplex. En una configuración Twin, dos accionamientos paralelos gestionan dos motores separados u ocasionalmente comparten la carga de un único sistema masivo, de forma altamente coordinada. Esta arquitectura se aparta de la configuración estándar de un solo variador y ofrece distintas ventajas operativas para infraestructuras críticas, como estaciones de bombeo de agua municipales o plantas enfriadoras de hospitales.
Las configuraciones gemelas utilizan con frecuencia una programación anticipada y retrasada. El sistema de control rota automáticamente las horas de funcionamiento entre los dos motores. Esta estrategia de control maestro-esclavo evita el desgaste desigual, asegurando que tanto los conjuntos de bomba como de ventilador envejezcan al mismo ritmo. Durante períodos de baja demanda, el sistema puede funcionar completamente con un solo variador, optimizando la eficiencia. Cuando la demanda aumenta, el motor de retraso se activa automáticamente para proporcionar energía suplementaria. Usted programa el PLC para cambiar el accionamiento principal cada 168 horas (una semana) para mantener la grasa de los cojinetes distribuida y los devanados del motor secos.
La redundancia representa el principal beneficio de los sistemas dúplex. Una configuración Twin mitiga severamente el riesgo de fallas catastróficas en las instalaciones. Si un variador o motor experimenta una falla, los procesos industriales críticos y los sistemas HVAC pueden continuar operando al 50% de su capacidad. Este beneficio del ciclo de trabajo evita paradas totales en entornos donde el funcionamiento continuo es obligatorio, como circuitos de enfriamiento de centros de datos o líneas de fabricación continua. Nunca querrás estar en una situación en la que un solo fusible fundido destruya toda una instalación de producción.
La evaluación de sistemas dúplex requiere sopesar los mayores costos iniciales de hardware e ingeniería frente a la resiliencia operativa a largo plazo. El capital inicial requerido para dos variadores, cableado de motor dual y lógica de integración compleja es sustancial. Sin embargo, las instalaciones compensan estos costos reduciendo drásticamente el tiempo de inactividad por mantenimiento y eliminando las interrupciones totales de la producción causadas por fallas puntuales. Cuando se tiene en cuenta el costo de la producción perdida por hora, el segundo variador a menudo se amortiza por sí solo la primera vez que el primario se desconecta debido a una falla de sobretensión.
Comparación: configuración de unidad única versus configuración doble (dúplex) | ||
Característica | Arquitectura de unidad única | Arquitectura Twin (Dúplex) |
|---|---|---|
Inversión inicial en hardware | Más bajo | Más alto |
Redundancia del sistema | Ninguno (punto único de falla) | Alto (capacidad N+1) |
Distribución de desgaste | Concentrado en un motor | Distribuido uniformemente a través de Lead-Lag |
Tiempo de inactividad por mantenimiento | Requiere el apagado completo del sistema | Permite operación parcial durante el servicio. |
Requisitos de espacio | Huella mínima | Requiere gabinetes eléctricos más grandes |
La adquisición de contactores y arrancadores de motor tradicionales requiere una inversión inicial mínima. Estos dispositivos electromecánicos son sencillos, producidos en masa y fáciles de instalar. Por el contrario, la actualización a hardware de control de motor avanzado exige un mayor gasto de capital inicial. Las instalaciones deben presupuestar las propias unidades de accionamiento, cableado blindado especializado para evitar interferencias electromagnéticas y sistemas de refrigeración potencialmente mejorados para las salas eléctricas que albergan los equipos. También hay que tener en cuenta la mano de obra especializada necesaria para programar los parámetros y ajustar los bucles PID.
Calcular el período de recuperación requiere un análisis detallado de las tarifas de los servicios públicos locales, las horas de funcionamiento y los perfiles de carga específicos. Las instalaciones deben medir el consumo de energía actual del sistema estrangulado mecánicamente y compararlo con el uso de energía proyectado bajo control de velocidad variable. En aplicaciones que funcionan 24 horas al día, 7 días a la semana, con demanda fluctuante, los ahorros de energía a menudo cubren los costos iniciales de equipo e instalación en un plazo muy favorable. Si tiene un ventilador de torre de enfriamiento de 100 HP que solo necesita funcionar al 60 % de velocidad por la noche, la reducción de kilovatios-hora es enorme.
Los contactores tradicionales son resistentes y requieren un mantenimiento de rutina mínimo más allá de inspecciones visuales ocasionales para detectar contactos picados o terminales sueltos. Los accionamientos modernos, al ser dispositivos electrónicos complejos, requieren estrictos programas de mantenimiento preventivo. Los técnicos deben limpiar periódicamente los ventiladores de refrigeración, inspeccionar los condensadores del bus de CC en busca de electrolitos abultados o con fugas, controlar el voltaje del bus y realizar actualizaciones de firmware para garantizar un rendimiento y una seguridad óptimos. Si deja que se acumule polvo en los disipadores de calor del IGBT, la unidad se reducirá y eventualmente se disparará debido a una falla de sobretemperatura.
El verdadero impacto financiero suele radicar en el coste del tiempo de inactividad. Los fallos mecánicos inesperados en los sistemas tradicionales provocan paradas repentinas y catastróficas de la producción. Los sistemas de control modernos brindan amplias capacidades de diagnóstico, registro de pronóstico de fallas y funciones de protección integradas contra sobretensión, subtensión y fallas a tierra. Estos diagnósticos permiten a los equipos de mantenimiento identificar y resolver problemas antes de que provoquen interrupciones no planificadas, protegiendo la producción de las instalaciones. En lugar de adivinar por qué se disparó un motor, consulta el historial de fallas y ve exactamente cuáles eran la corriente y el voltaje en el milisegundo del evento.
Los incentivos a la eficiencia energética alteran significativamente la ecuación financiera. Muchas empresas de servicios públicos y organismos gubernamentales locales ofrecen reembolsos sustanciales a las instalaciones que mejoran sus sistemas de control de motores. Estos incentivos financieros están diseñados para reducir la tensión general sobre la red eléctrica regional. Para obtener estos reembolsos a menudo se requieren auditorías energéticas de referencia y verificaciones posteriores a la instalación. Por lo general, debe instalar registradores de energía temporales en la configuración DOL existente durante una semana y luego registrar la nueva configuración para demostrar la reducción de kilovatios a la empresa de servicios públicos.
Cumplir con estrictos mandatos de eficiencia energética ya no es opcional para muchas operaciones. Los estándares establecidos por organizaciones como Natural Resources Canada y el Departamento de Energía dictan niveles mínimos de eficiencia para los equipos industriales. La actualización al control inteligente de motores ayuda a las instalaciones a mantener el cumplimiento de estas regulaciones en evolución, evitando posibles multas y garantizando la viabilidad operativa a largo plazo. Los códigos de construcción exigen cada vez más un control de velocidad variable en cualquier motor HVAC de más de 5 caballos de fuerza.
El perfil de carga no lineal de la electrónica de potencia moderna introduce distorsión armónica en la red eléctrica de la instalación. Debido a que la etapa rectificadora consume corriente en pulsos cortos y rápidos en lugar de una onda sinusoidal suave, distorsiona la forma de onda del voltaje entrante. Si no se gestiona, la distorsión armónica grave puede sobrecalentar los transformadores de distribución, provocar disparos molestos de los disyuntores e interferir con las redes de comunicación sensibles de toda la planta. Comenzará a ver caídas aleatorias de comunicación del PLC y luces LED parpadeantes en el mismo bus eléctrico.
Mitigar estos problemas de calidad de la energía requiere ingeniería proactiva. Los diseñadores de sistemas deben incorporar reactores de línea o inductores de CC para suavizar el consumo de corriente. En instalaciones más grandes, se necesitan filtros de armónicos pasivos o activos para cancelar frecuencias armónicas específicas. Las instalaciones deben garantizar que sus instalaciones cumplan con estrictos estándares de calidad de energía, como IEEE 519, para proteger su red interna y mantener una buena reputación con el proveedor de servicios públicos local. Un filtro de armónicos activo actúa como auriculares con cancelación de ruido para su sistema eléctrico, inyectando corrientes inversas para aplanar la forma de onda.
La conmutación PWM de alta frecuencia crea tiempos rápidos de aumento de voltaje (dV/dt). Estas transiciones rápidas pueden provocar picos de voltaje, conocidos como ondas reflejadas, que viajan por los cables del motor. Si el recorrido del cable es largo, estos picos pueden amplificarse, sometiendo los devanados del motor a voltajes que exceden con creces sus límites de diseño. Esta tensión degrada rápidamente el aislamiento estándar del motor y, finalmente, provoca un cortocircuito. Para mitigar este riesgo es necesario el uso de motores especializados con inversor equipados con sistemas de aislamiento robustos capaces de soportar picos de 1600 V.
El voltaje de modo común presenta otro riesgo importante para la longevidad del motor. La acción de conmutación del inversor puede inducir corrientes parásitas de alta frecuencia en el eje del motor. Estas corrientes buscan el camino de menor resistencia a tierra, que suele ser a través de los cojinetes del motor. A medida que la corriente forma un arco a través del espacio microscópico en el lubricante del rodamiento, provoca estrías y picaduras en las pistas del rodamiento. Los ingenieros evitan esta falla prematura de los rodamientos instalando anillos de puesta a tierra del eje, escobillas de carbón o rodamientos aislados eléctricamente. Si escucha un chirrido agudo proveniente de un cojinete de motor que se instaló hace tres meses, es probable que tenga un problema de estrías.
La gestión térmica es fundamental para el funcionamiento fiable de la electrónica de potencia. La conversión de CA a CC y nuevamente a CA no es perfectamente eficiente; un pequeño porcentaje de la energía se pierde en forma de calor. En los grandes accionamientos industriales, esta generación de calor es sustancial. Los gabinetes eléctricos deben tener el tamaño adecuado y estar equipados con ventiladores con filtro o unidades de aire acondicionado dedicadas para mantener las temperaturas internas dentro de límites operativos seguros. No se puede simplemente meter una unidad de 100 HP en una caja metálica sellada en una sala de calderas a 100 grados y esperar que sobreviva.
Los contaminantes ambientales representan una grave amenaza para las placas de circuito expuestas. El polvo, la humedad y los gases corrosivos pueden provocar cortocircuitos y fallos prematuros de los componentes del variador. Las instalaciones deben seleccionar la clasificación de gabinete adecuada (como NEMA 12 para ambientes polvorientos o NEMA 4X para áreas de lavado) para proteger los componentes electrónicos sensibles. Una ubicación adecuada, alejada de fuentes directas de calor y vibraciones excesivas, garantiza aún más la estabilidad a largo plazo de la instalación. El revestimiento conformado en las placas de circuito es una especificación obligatoria si instala la unidad en una planta de tratamiento de aguas residuales con altos niveles de sulfuro de hidrógeno.
Audite el inventario de motores de sus instalaciones para identificar bombas centrífugas y ventiladores que actualmente utilizan válvulas estranguladoras mecánicas o amortiguadores para controlar el flujo.
Instale registradores de calidad de energía en el servicio eléctrico principal para establecer una línea de base y determinar si se requerirá equipo de mitigación de armónicos antes de agregar cargas no lineales.
Especifique motores de servicio inversor equipados con anillos de puesta a tierra del eje para todas las instalaciones nuevas para evitar la rotura del aislamiento y el acanalado de los rodamientos.
Establezca un estricto programa de mantenimiento preventivo centrado en limpiar los disipadores de calor, reemplazar los filtros de aire del gabinete y verificar el funcionamiento del ventilador de refrigeración.
R: Si bien los motores estándar pueden funcionar con estas unidades, no se recomienda para una confiabilidad a largo plazo. La conmutación de alta frecuencia provoca picos de tensión que degradan el aislamiento estándar. Para evitar fallas prematuras, se deben utilizar motores de servicio inversor, que cuentan con aislamiento de devanado reforzado y a menudo incluyen protección de cojinetes.
R: Ahorran energía al cumplir con las Leyes de Afinidad. En lugar de hacer funcionar una bomba a máxima velocidad y restringir el flujo con una válvula, el variador desacelera el motor para igualar el flujo exacto requerido. Debido a que el consumo de energía cae al cubo de la reducción de velocidad, se producen enormes ahorros de energía.
R: Un arrancador suave solo controla el voltaje durante las fases iniciales de arranque y apagado para evitar descargas mecánicas e irrupciones eléctricas. Una vez que el motor está en marcha, funciona a velocidad fija máxima. Un variador controla tanto el voltaje como la frecuencia, lo que permite un ajuste continuo de la velocidad durante el funcionamiento normal.
R: Los reactores de línea actúan como amortiguador entre el variador y la red eléctrica. Absorben transitorios de voltaje y picos de línea eléctrica, protegiendo los componentes electrónicos sensibles dentro del variador. Además, ayudan a reducir la distorsión armónica que el variador devuelve al sistema eléctrico de la instalación.
R: El acanalado de los rodamientos es causado por el voltaje de modo común generado por la conmutación rápida del variador. Esto induce un voltaje en el eje del motor. Cuando el voltaje excede la rigidez dieléctrica de la grasa para rodamientos, forma un arco a través de los rodamientos hacia tierra, creando hoyos microscópicos que eventualmente destruyen el rodamiento.
R: Los límites de longitud del cable dependen del fabricante del variador y de la clasificación de aislamiento del motor. Los cables largos amplifican los picos de voltaje de las ondas reflejadas. Generalmente, los recorridos de más de 100 pies requieren un filtro dV/dt o un filtro de onda sinusoidal en la salida del variador para proteger los devanados del motor contra transitorios de alto voltaje.


